Tiny-Drone
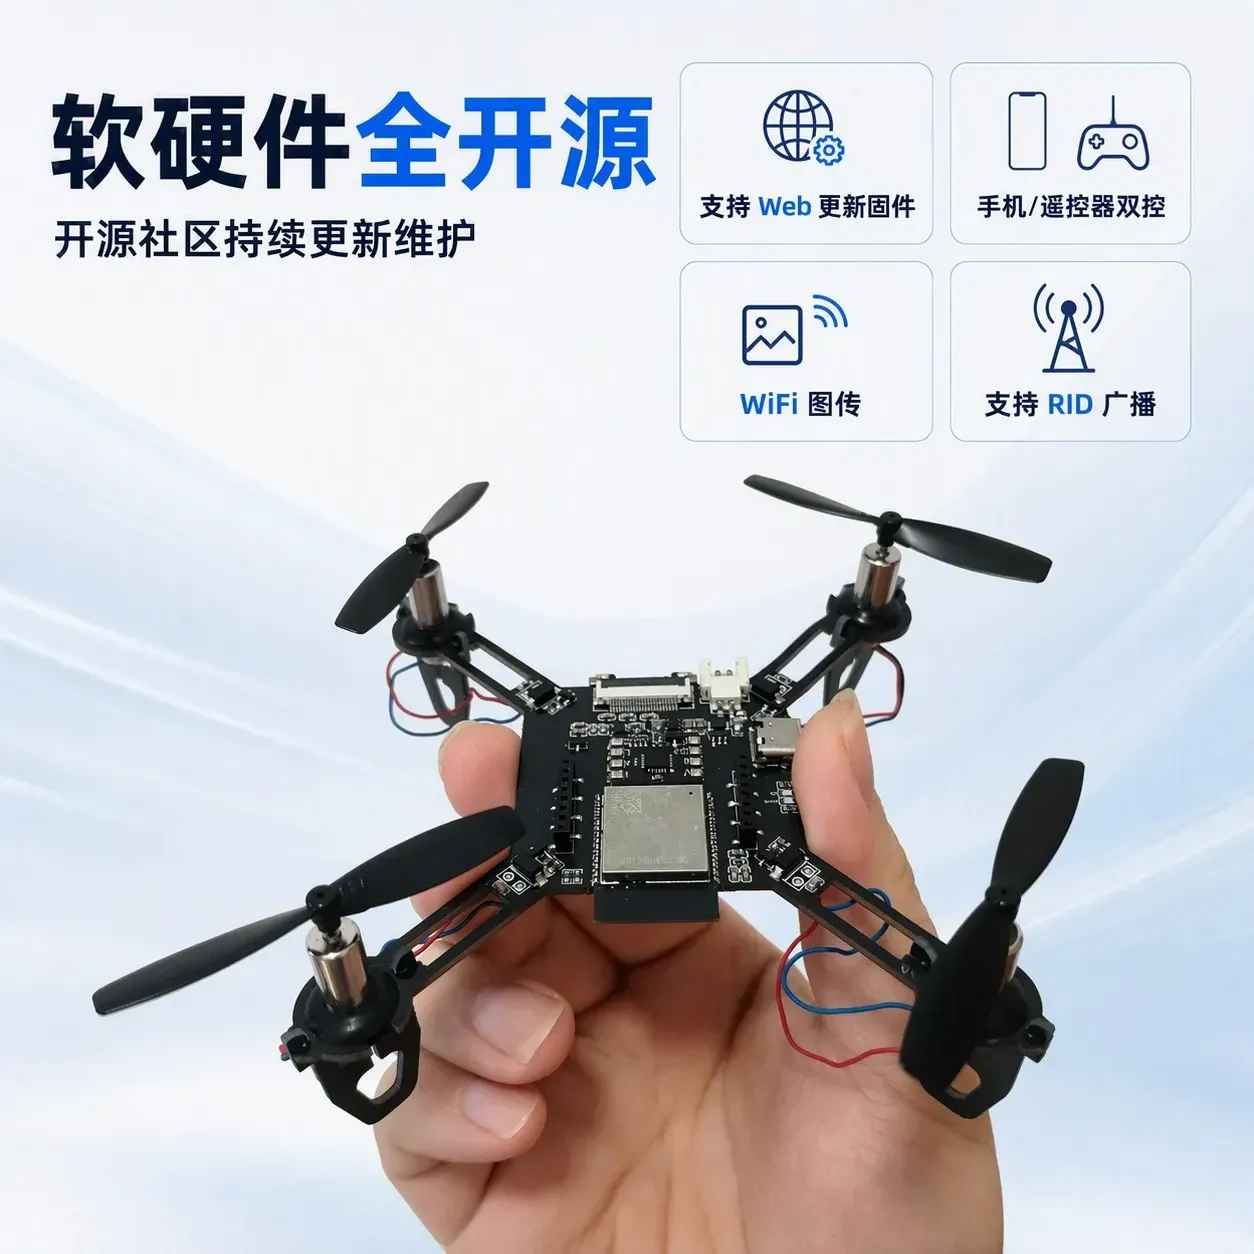
Tiny-Drone(探秘者开源无人机)是一款基于 ESP32-S3 开发的开源微型无人机,支持手机 App、手机浏览器和遥控器控制,并提供 Wi-Fi 图传与 RID 广播等功能。
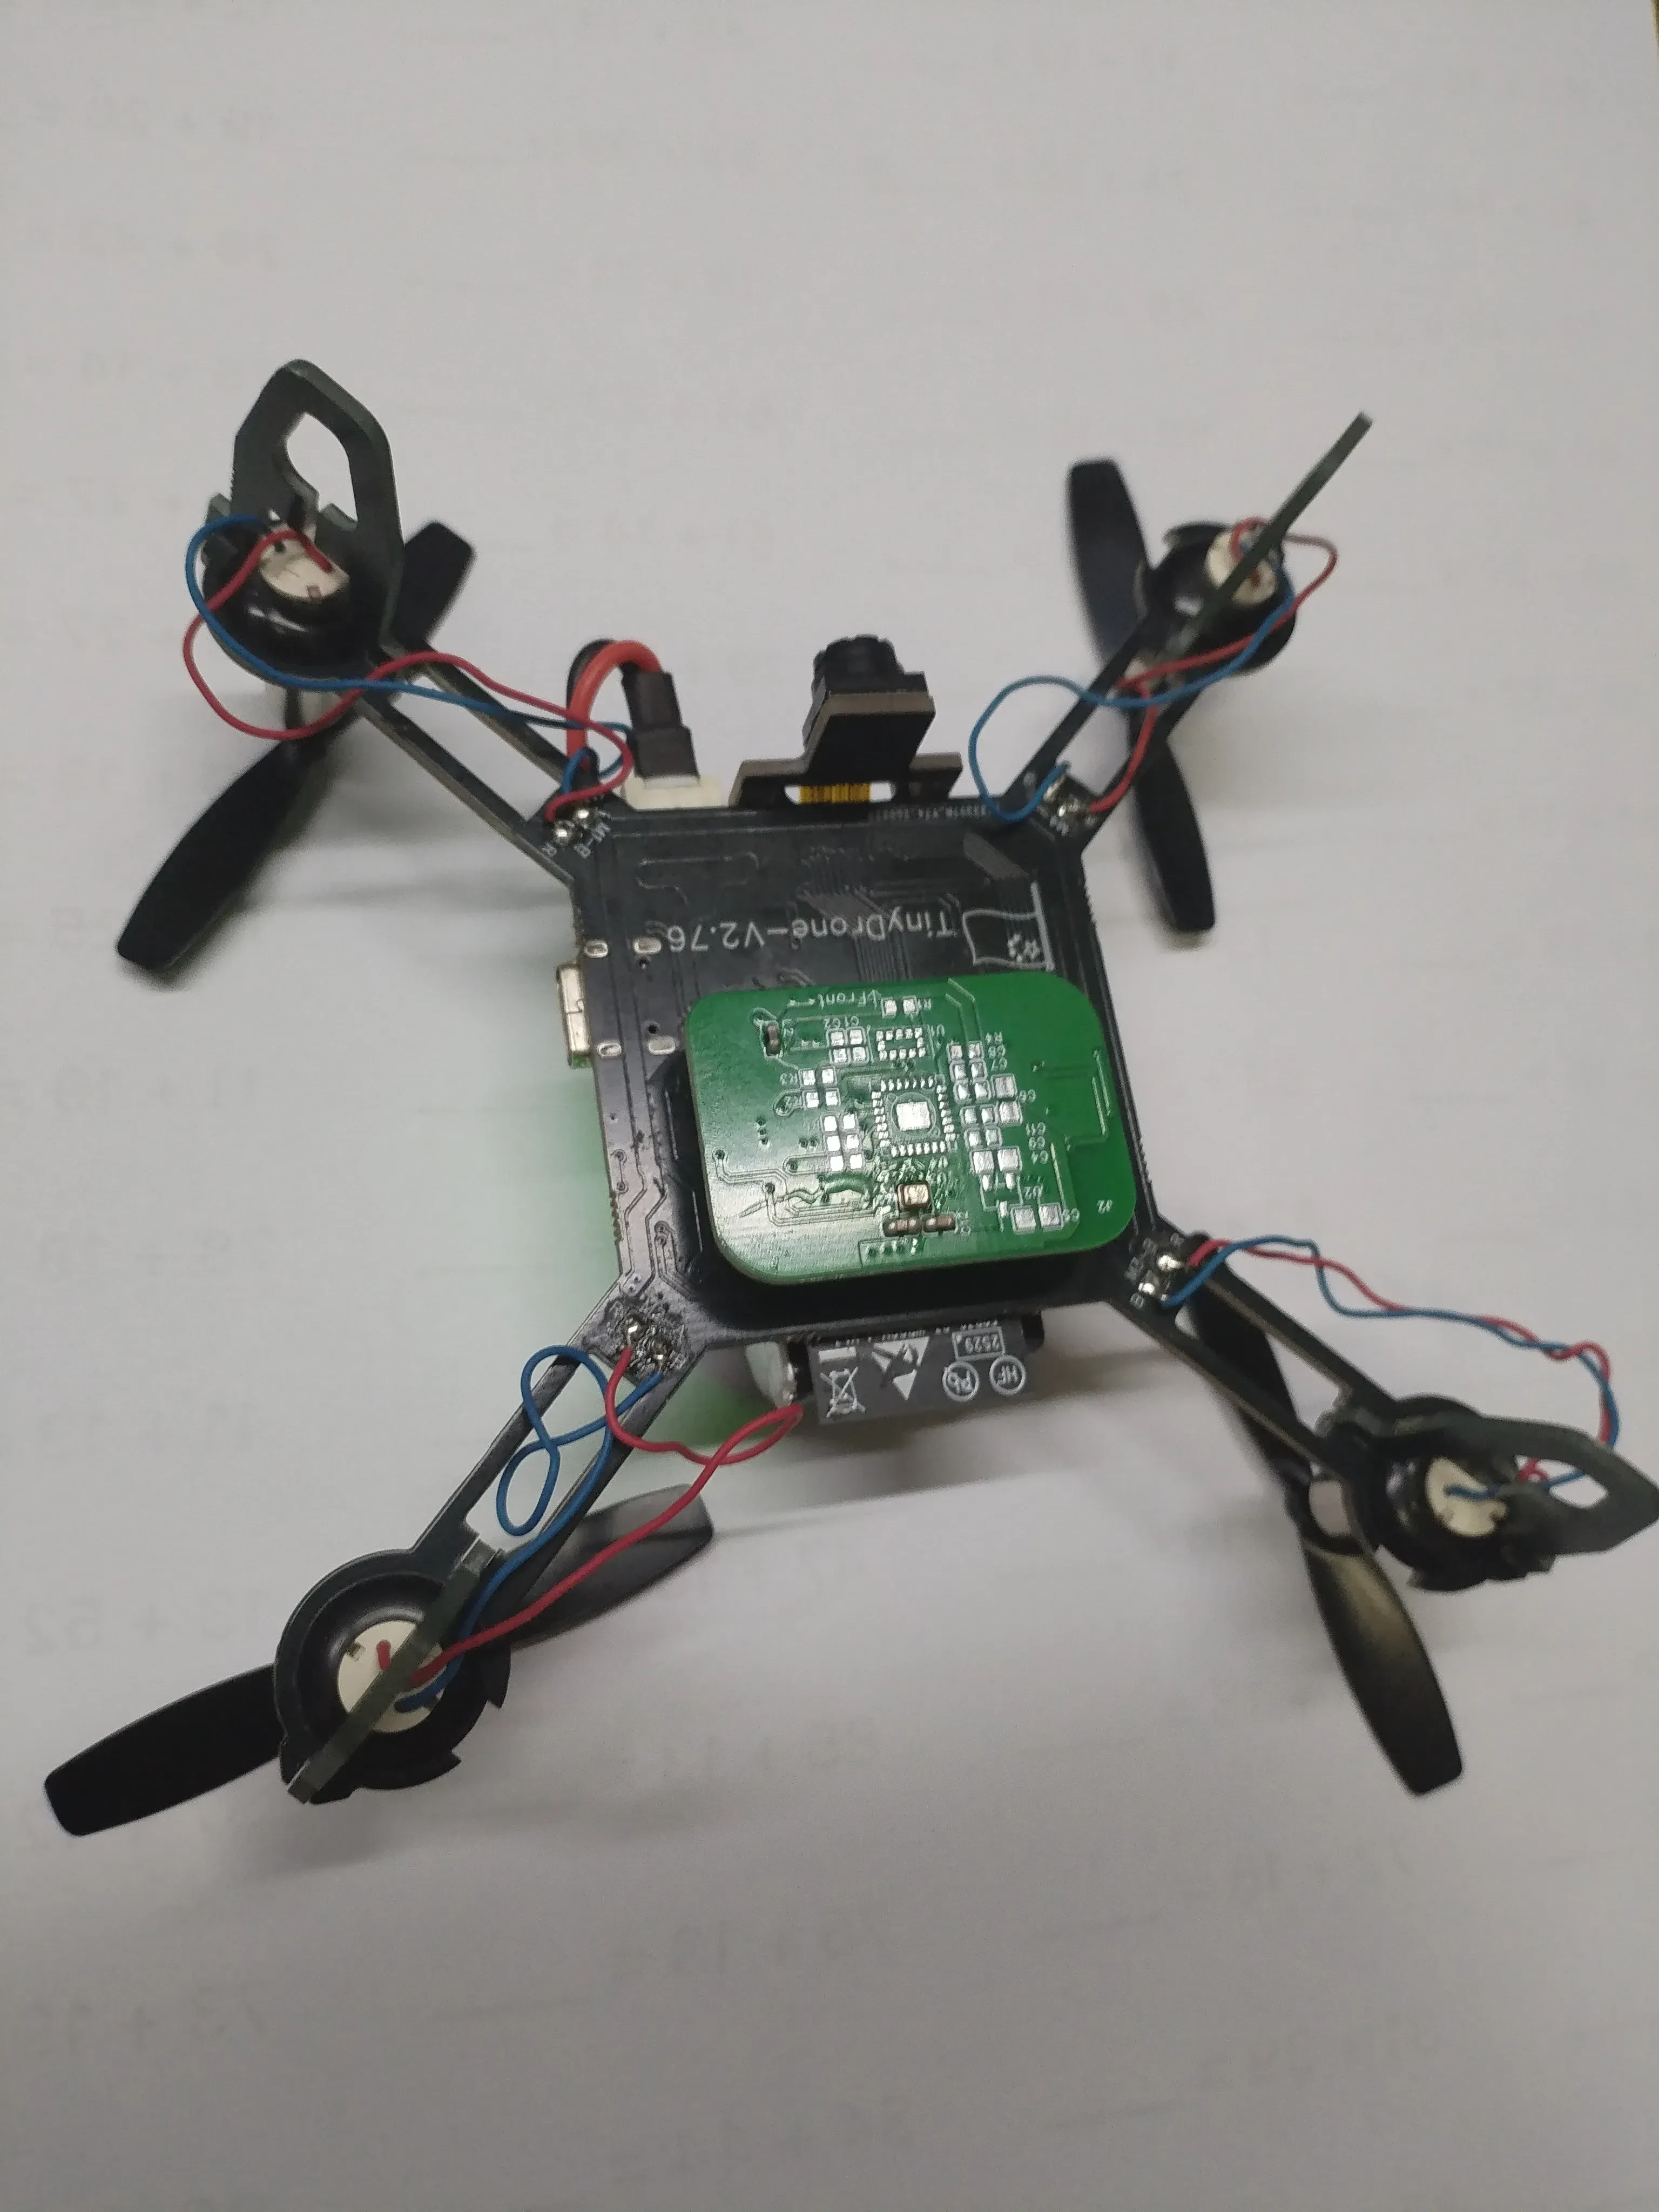
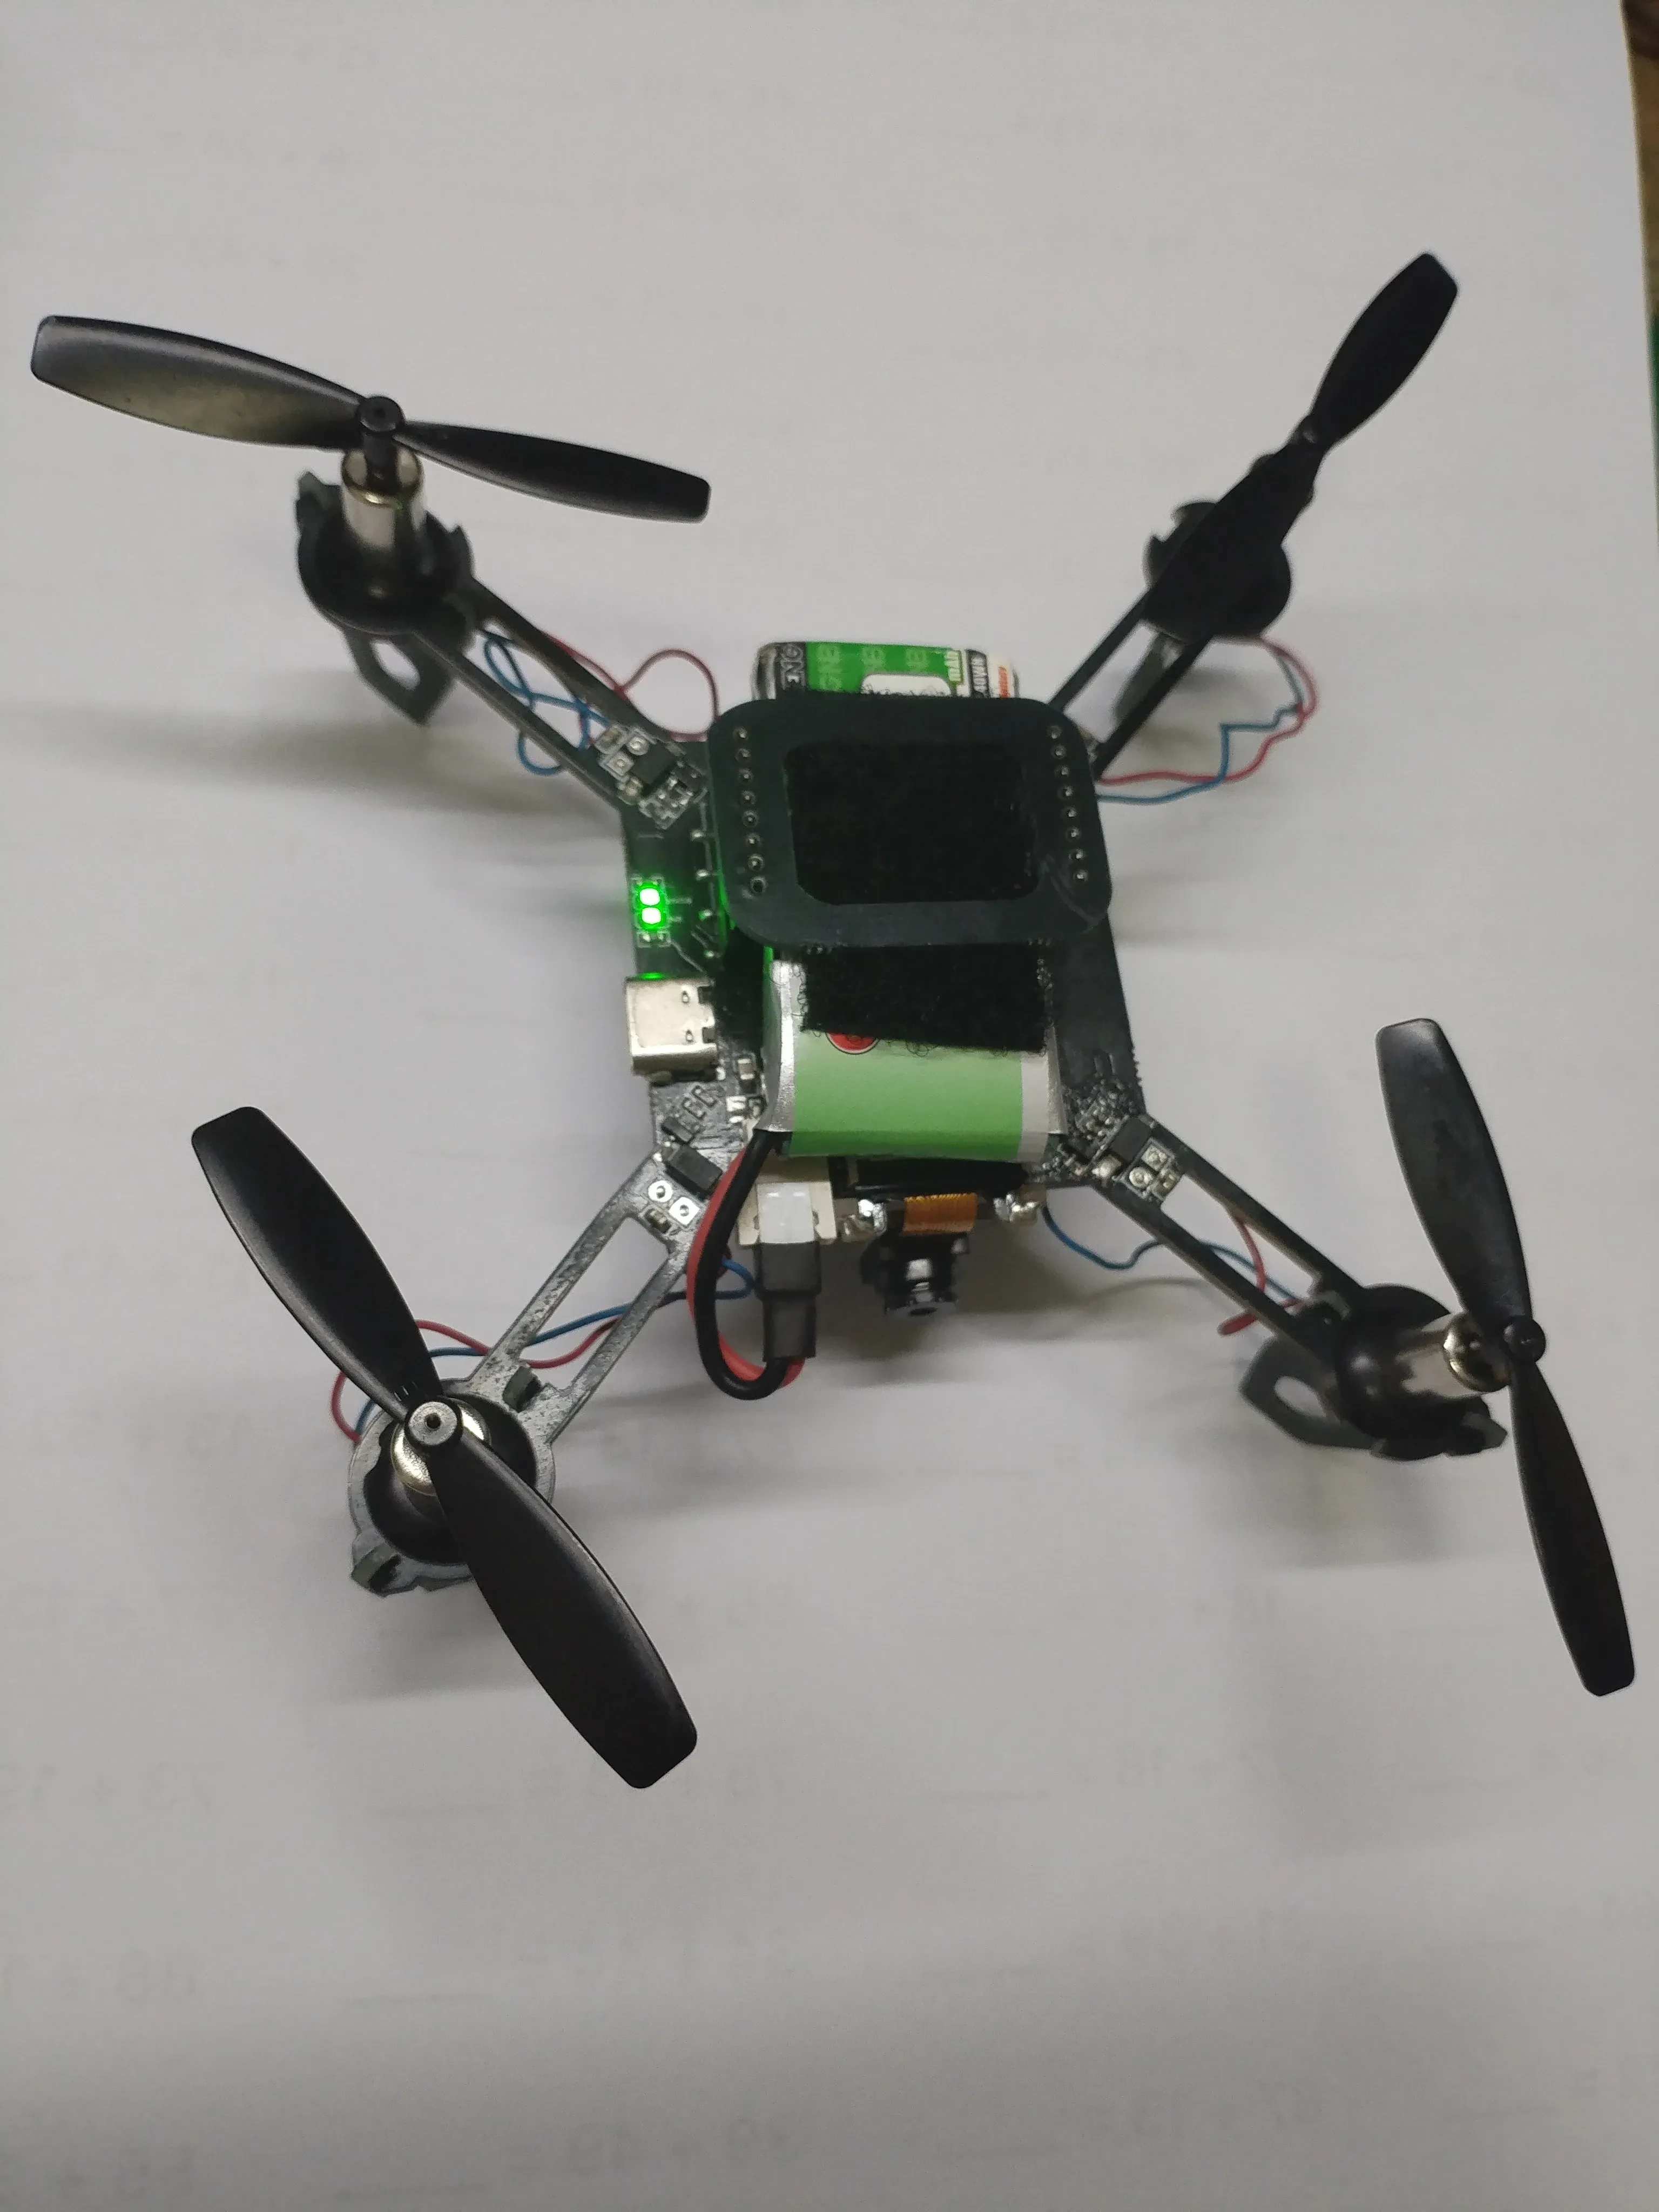
特点:
- Android App、手机浏览器与遥控器控制。
- Wi-Fi 摄像头图传。
- RID 广播相关功能。
- 气压计、激光测距等扩展能力。
- Wi-Fi 图传在电机干扰或电池电压较低时可能出现画面异常。
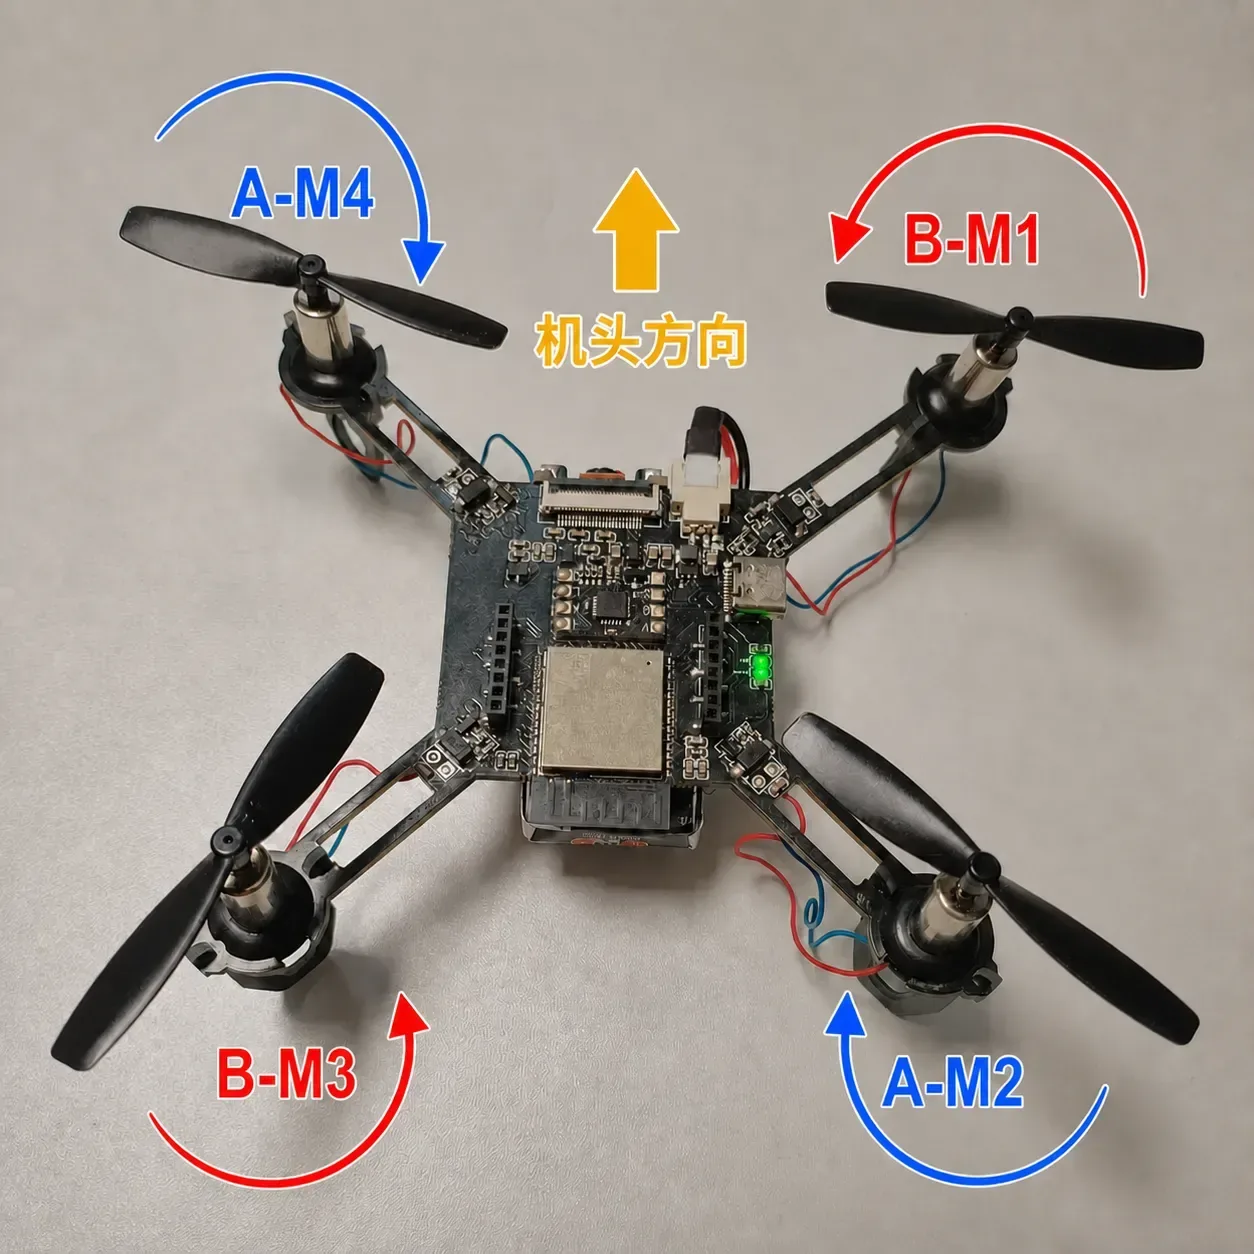
- 出现航向角偏移时,应检查电机高度、桨叶方向及安装深度。
- 使用定高等功能前,先完成基础飞行状态和传感器检查。
- 安装桨叶时,力度要轻,否则会导致空心杯底座脱落。
- qq群:1121665218
套件焊接及组装教程
Section titled “套件焊接及组装教程”调试好的-组装和起飞操作教程
Section titled “调试好的-组装和起飞操作教程”主控与传感器
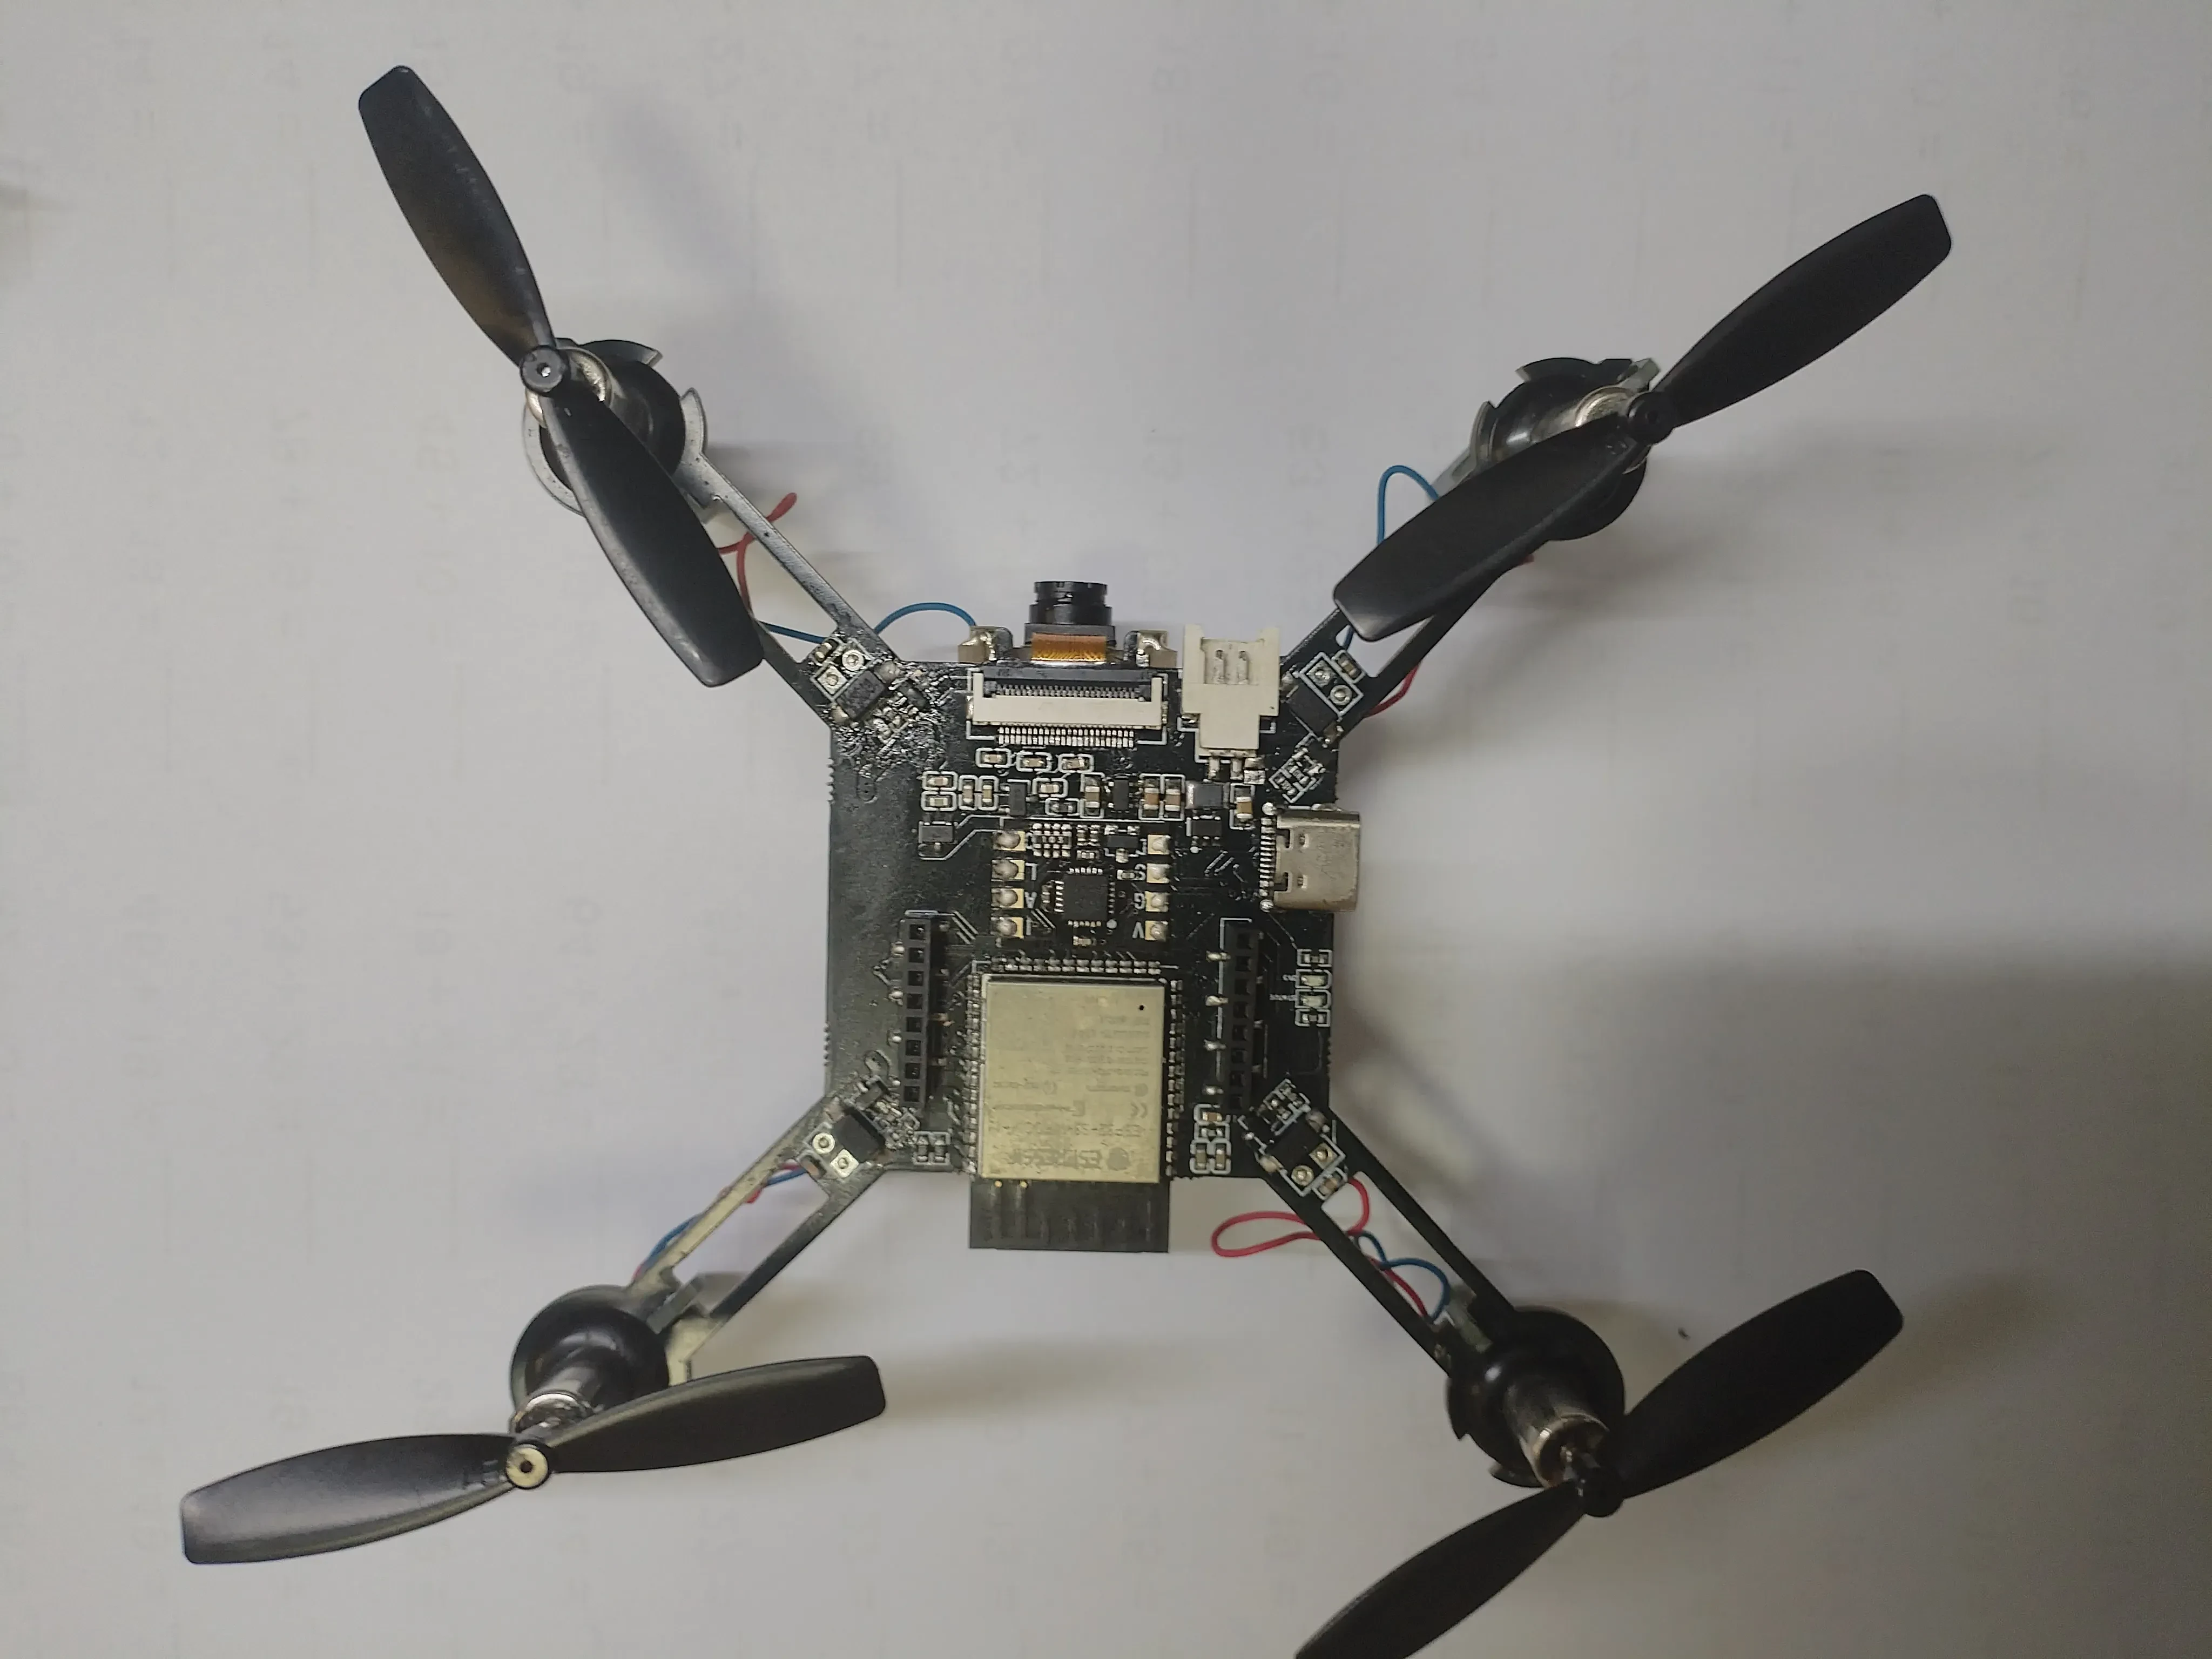
Section titled “主控与传感器”核心控制器使用 ESP32-S3,并围绕姿态传感器、电机驱动和扩展传感器构成飞控硬件。
摄像头与图传
Section titled “摄像头与图传”项目支持摄像头采集和 Wi-Fi 图传,摄像头接口及对应固件代码包含在项目工程中。
可根据版本扩展气压计、激光测距等模块,为定高和后续功能提供硬件基础。
1. 准备元器件
Section titled “1. 准备元器件”按照 BOM 清单购买对应元器件。建议选择质量较好的元器件,以免影响飞行效果;ZY-MPU6050 和 OV2640 最好购买经过卖家测试的产品。
2. PCB 打板
Section titled “2. PCB 打板”在嘉立创打开项目工程并导出 PCB 下单。PCB 厚度请选择 1.6 mm,否则胶圈与 PCB 之间可能产生间隙,不利于固定电机位置。
3. 焊接元器件
Section titled “3. 焊接元器件”-
使用 ZY-MPU6050 模块代替 MPU6050,以支持手工焊接陀螺仪传感器。
-
焊接 FPC 座时,建议使用刀型 USB 电烙铁;出现连锡时,可使用助焊剂和松香拖开焊锡。
-
焊接 TYPE-C 16Pin 接口时,可使用中温锡膏搭配小体积刀型电烙铁。
-
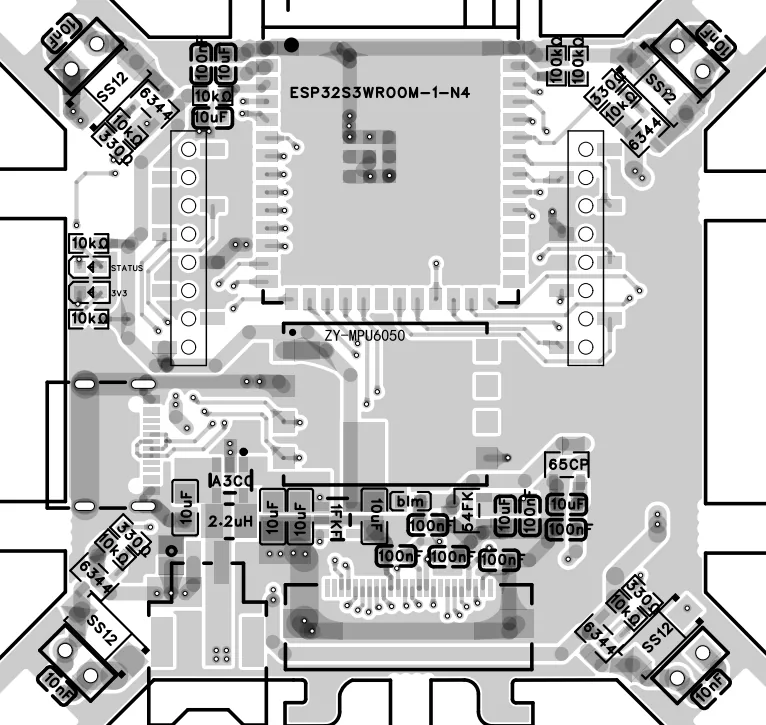
贴片图
4. 编译与烧录
Section titled “4. 编译与烧录”-
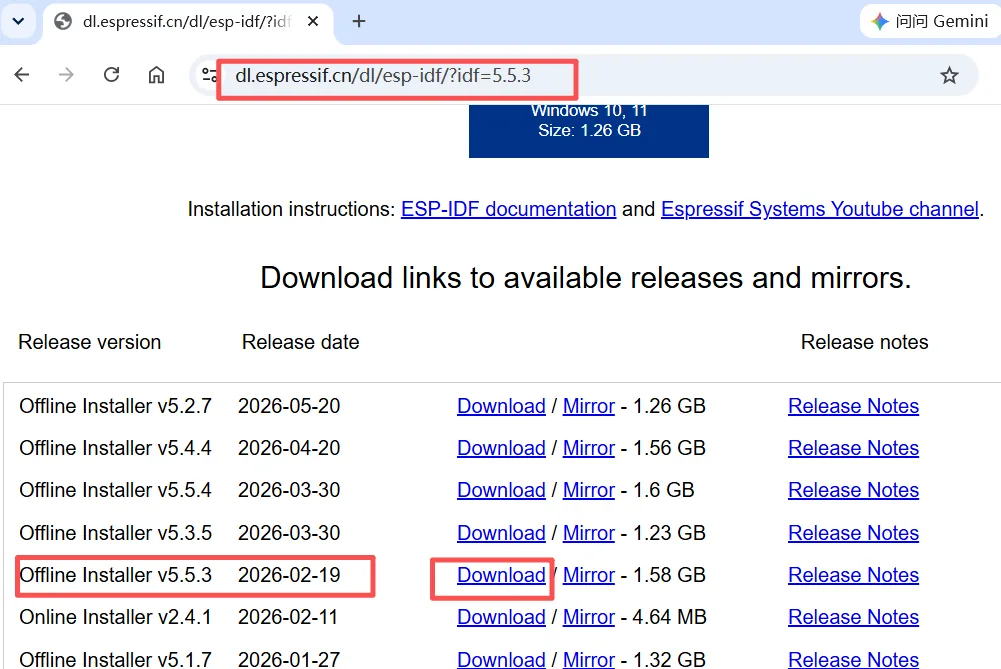
基于esp-idf-v5.5.3编译
- 下载windows版本 esp-idf
 ./build.bat tiny-droneidf.py flash monitor -p COMX
5. 一键烧录
Section titled “5. 一键烧录”选择「标准版(RID)」或「无 RID 版」,点击「开始烧录」后通过 USB 连接设备。首次使用需授权串口,之后检测到唯一的已授权设备会自动烧录。烧录完成后重启设备。
请使用电脑端 Chrome 或 Edge,无需自行下载固件或填写烧录地址。
激活设备以及开启RID广播
Section titled “激活设备以及开启RID广播”打开电源后,拉油门没有反应
观察状态指示灯是否处于慢闪状态。可能是 MPU6050 未通过自检,请同时确认无人机是否保持水平。
撞到物体后,再次拉油门没有反应
无人机可能检测到跌落并进入急停状态,请重启设备。
摄像头没有反应
检查日志,确认摄像头是否初始化成功。若初始化成功,请逐一检查信号线是否焊接良好,以及信号线是否与 GND、3.3 V 或其他信号线短路。
起飞后,航向角总是偏向一侧
如果无人机向右偏,可能是左侧电机位置过高。可将左侧电机调低,或将右侧电机适当调高。
起飞后,其中一个桨叶不转
电机可能因碰撞损坏,或内部接线已经断开,需要更换电机。如果更换电机后问题仍然存在,请为 MCU 相关信号线重新上锡,并检查是否存在虚焊。
桨叶转动,但无人机无法起飞
检查桨叶的型号、方向和安装位置是否正确。