Tiny-Drone Controller
遥控器配备 240×320 分辨率彩色屏幕,横屏显示时为 320×240。连接支持图传的无人机后,可以直接在屏幕上查看实时画面和飞行状态。你也可以从这个项目入手,学习摇杆采样、无线遥控和图像解码,或修改固件来适配自己的设备。
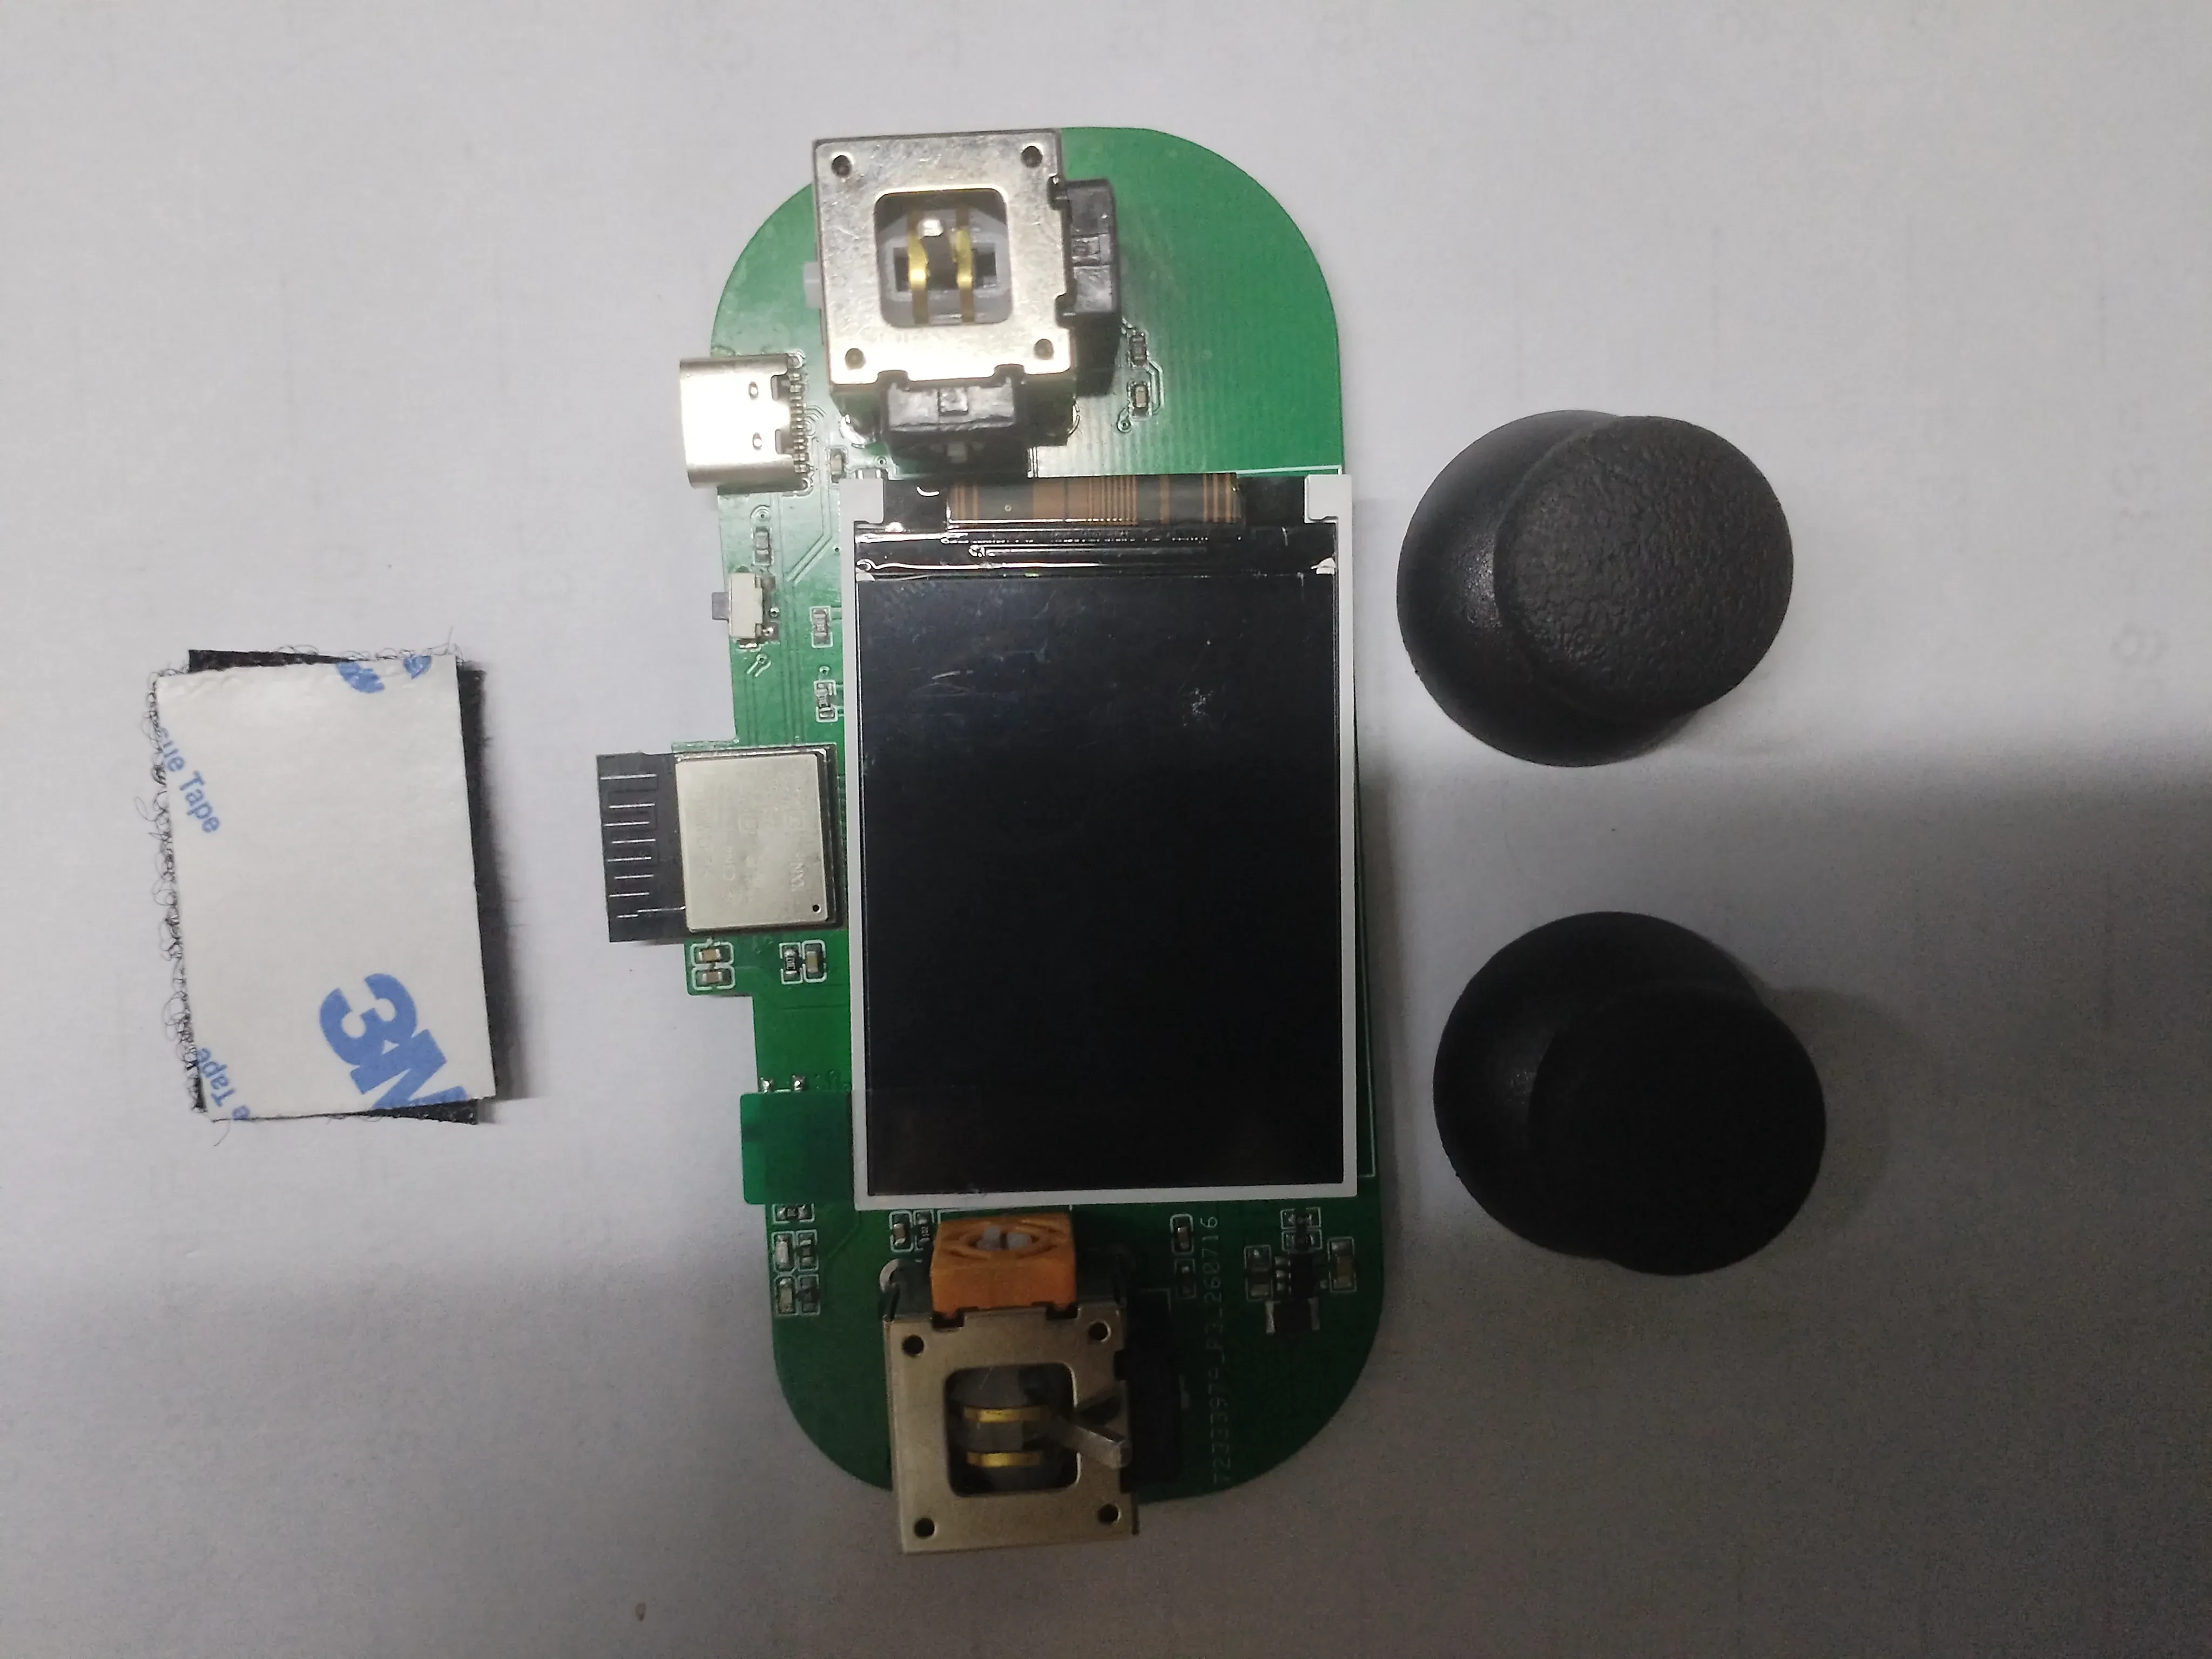
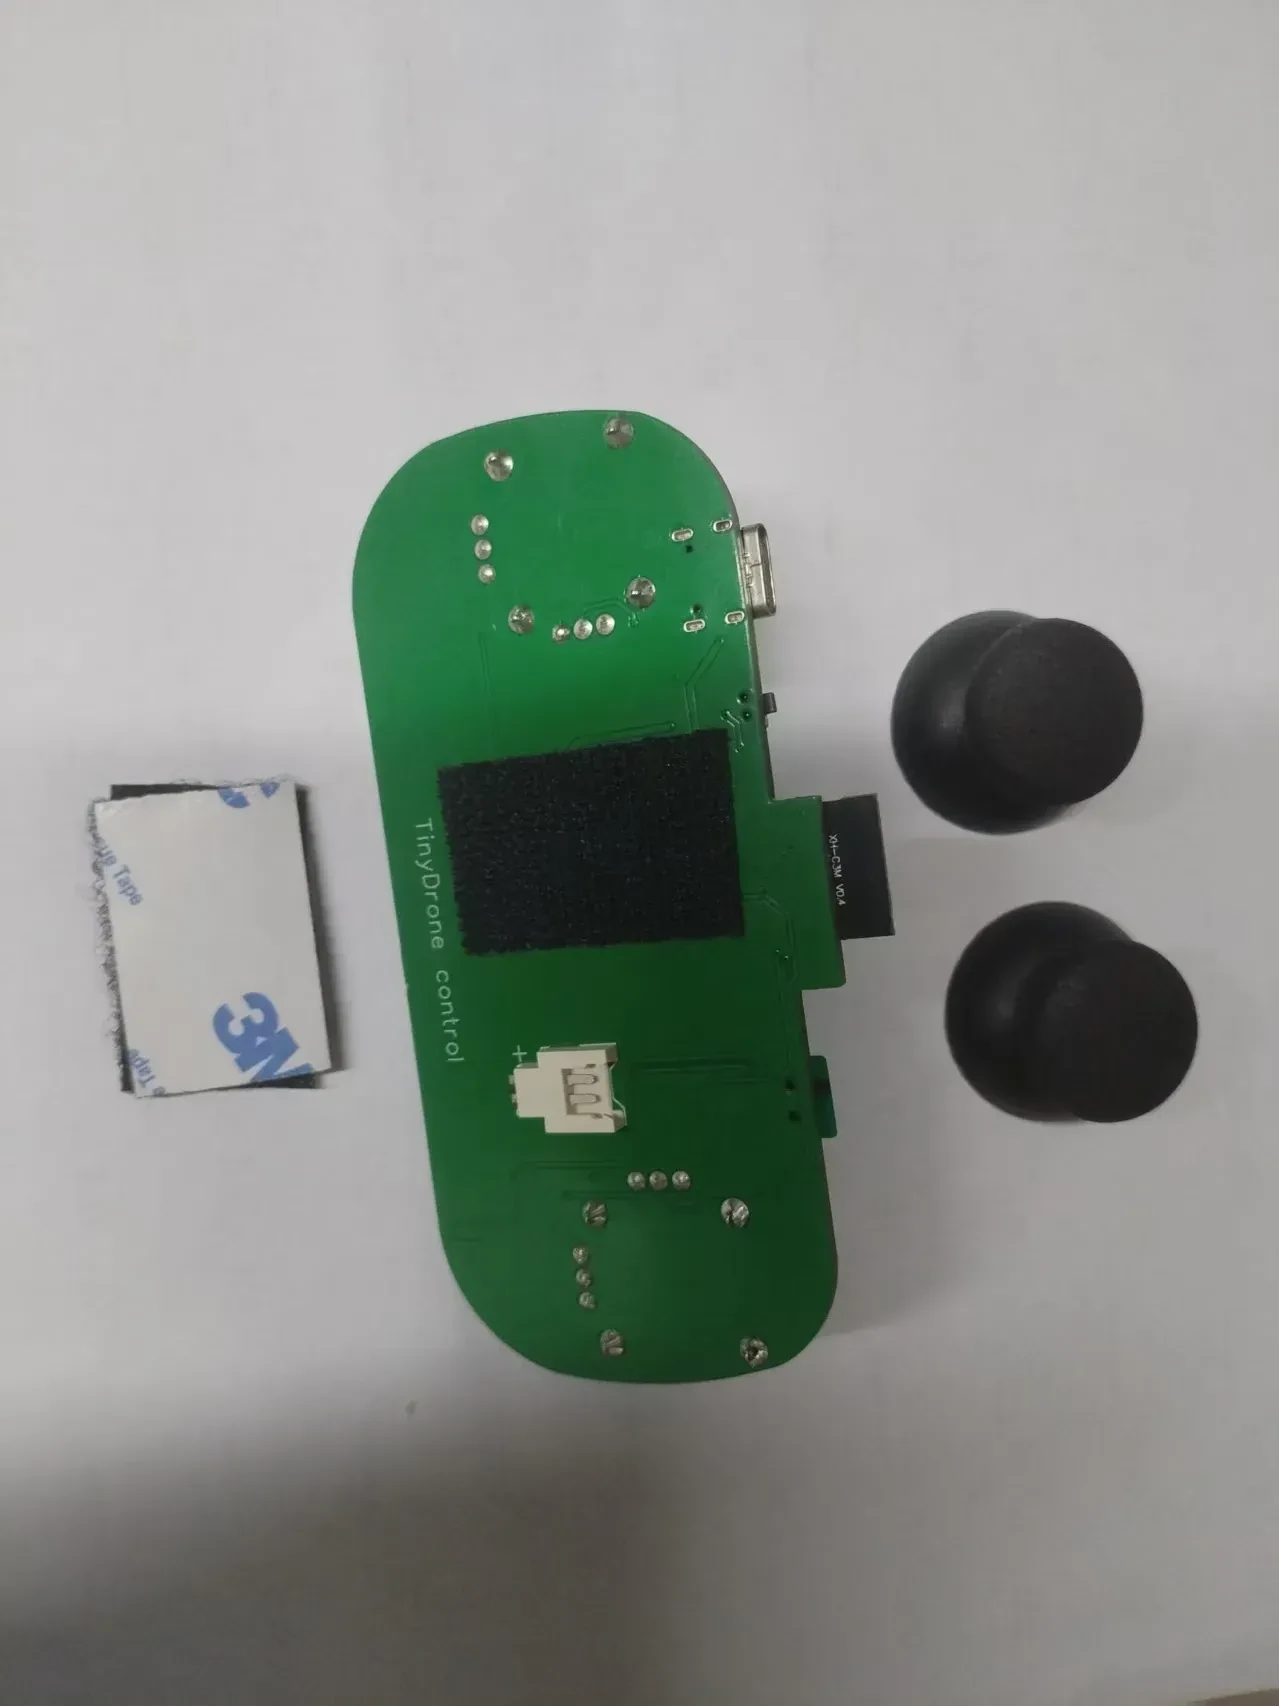
- 双摇杆操控,分别控制油门、偏航、横滚和俯仰。
- 通过 Wi-Fi 接收兼容无人机发送的 JPEG 图像,在屏幕上实时显示。
- 自动识别 Tiny-Drone 和 ESP-Drone 热点,切换到对应的控制地址。
- 显示无人机电池电压;搭配扩展遥测固件,可显示飞行模式、相对高度和定高状态。
- 支持偏航锁定、无头模式设置、横滚与俯仰微调,以及画面 180° 旋转。
- 连接无人机热点后,可通过浏览器更新遥控器固件。
图传、遥测、无头模式和降落功能需要无人机端固件配合。ESP-Drone 的基础遥控可以使用,图传和扩展遥测则需确认具体设备是否支持。
- 首次检查接线、摇杆方向和控制指令时,请拆下无人机桨叶。
- 上电时保持摇杆在正常初始位置,等待启动校准完成后再操作。
- 确认油门处于最低位置后再解锁,先检查控制方向,再进行飞行测试。
- 距离、遮挡和无线干扰都可能影响图传。画面明显延迟或断续时,请停止依赖屏幕操控,检查无线连接。
- 自动连接时建议只开启一台目标无人机,避免连接到附近其他兼容设备。
- 网页更新期间保持供电和连接稳定,并确认上传的是遥控器固件。
- 遥控器固件源码
- Tiny-Drone 无人机源码
- Tiny-Drone 使用文档
- 硬件工程:待补充原理图、PCB 与 BOM 链接。
- 外壳文件:待补充。
QQ群:1121665218
遇到问题可在 GitHub Issues 反馈,并附上硬件版本、固件版本、复现步骤和串口日志,方便定位原因。
遥控与图传演示
Section titled “遥控与图传演示”- 电源部分
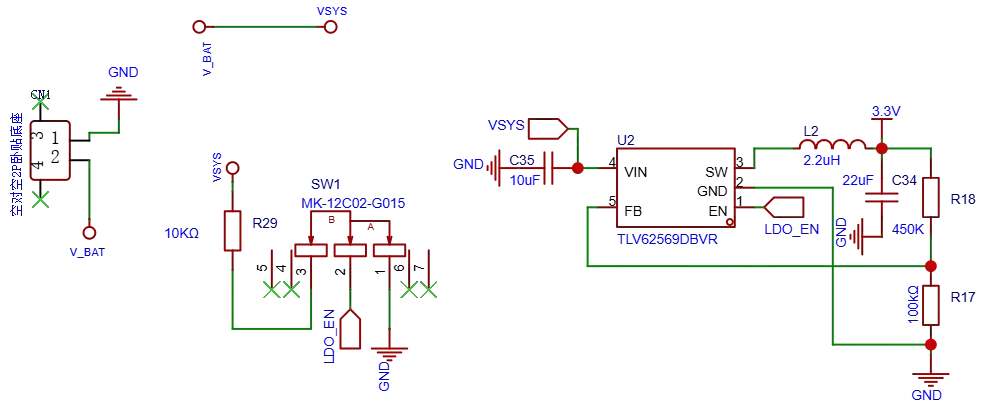
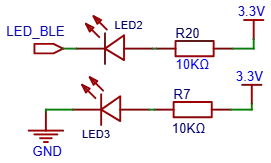
- 指示灯
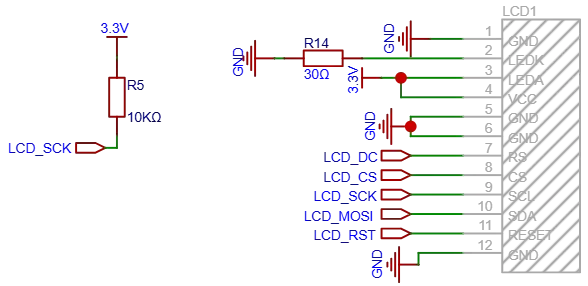
- 屏幕接口
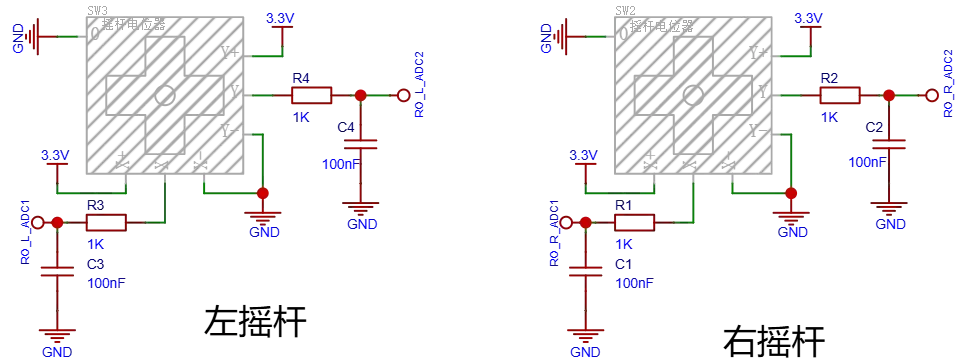
- 摇杆
- MCU及下载
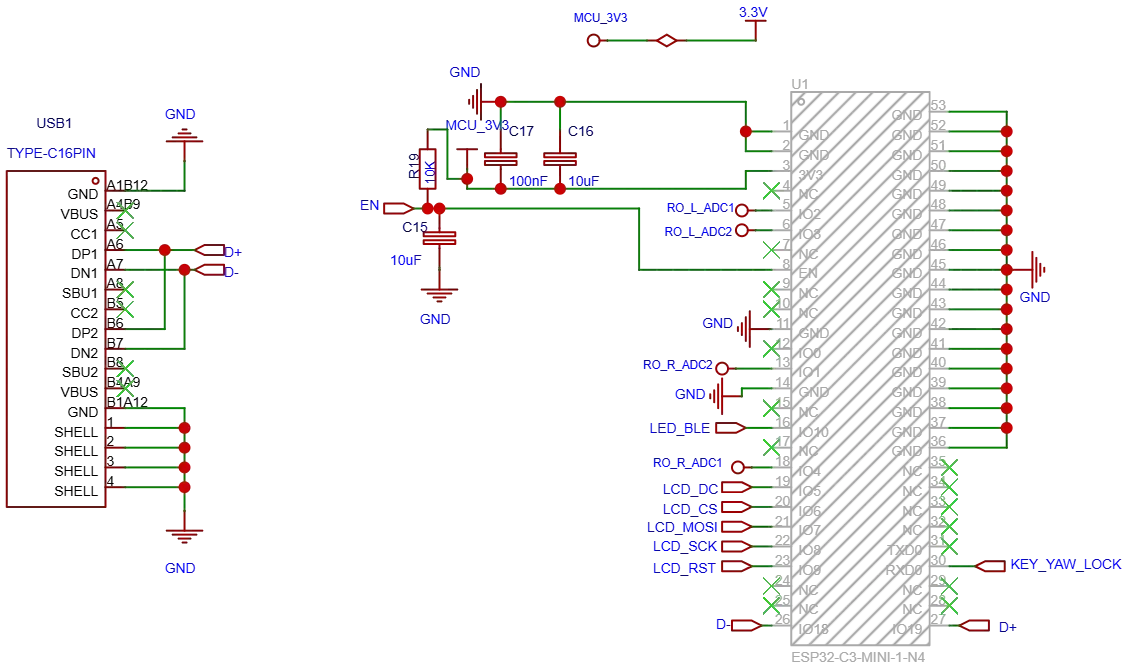
主控采用 ESP32-C3,通过 Wi-Fi 连接无人机热点,发送遥控数据并接收图传及遥测数据。当前工程目标为 esp32c3,Flash 配置为 4 MB。
屏幕采用 ST7789 驱动,通过 SPI 接口连接主控,分辨率为 240×320,固件按 320×240 横屏显示。
无人机将 JPEG 图像分包后通过 UDP 发给遥控器。遥控器把数据拼成完整图像,解码后显示到屏幕上,并叠加状态文字。图传接收端口为 5000,无人机端需使用兼容的分包协议。
摇杆与功能按键
Section titled “摇杆与功能按键”主控通过 ADC 读取两个摇杆的四路信号,对应油门、偏航、横滚和俯仰。固件在启动时校准摇杆,并对采样值进行滤波和死区处理。功能按键用于切换操控设置。
当前固件接口分配
Section titled “当前固件接口分配”| 功能 | 引脚或通道 | 说明 |
|---|---|---|
| LCD DC | GPIO5 | 数据 / 命令选择 |
| LCD CS | GPIO6 | SPI 片选 |
| LCD MOSI | GPIO7 | SPI 数据输出 |
| LCD SCK | GPIO8 | SPI 时钟 |
| LCD RST | GPIO9 | 屏幕复位 |
| 状态 LED | GPIO10 | 低电平有效 |
| 功能按键 | GPIO20 | 内部上拉,低电平触发 |
| 偏航摇杆 | ADC1 CH2 | 油门摇杆横轴 |
| 油门摇杆 | ADC1 CH3 | 油门摇杆纵轴 |
| 横滚摇杆 | ADC1 CH1 | 方向摇杆横轴 |
| 俯仰摇杆 | ADC1 CH4 | 方向摇杆纵轴 |
接线时请对照硬件原理图,确认封装引脚、供电和外围电路。更换引脚后,也要修改 main/app_config.h 和 main/app_main.c 中的对应配置。
供电方式、电池规格、充电电路和外壳尺寸:待补充,以最终发布的硬件工程为准。
1. 准备元器件
Section titled “1. 准备元器件”买焊接调试好的,或者按照 BOM 购买主控、ST7789 屏幕、双摇杆、功能按键、指示灯和电源器件。购买屏幕前,尤其要核对接口、引脚顺序和供电要求。
2. PCB 打板
Section titled “2. PCB 打板”根据硬件工程导出 PCB 文件并下单,板厚请选择 1.6 mm。
3. 焊接与组装
Section titled “3. 焊接与组装”- 贴片图
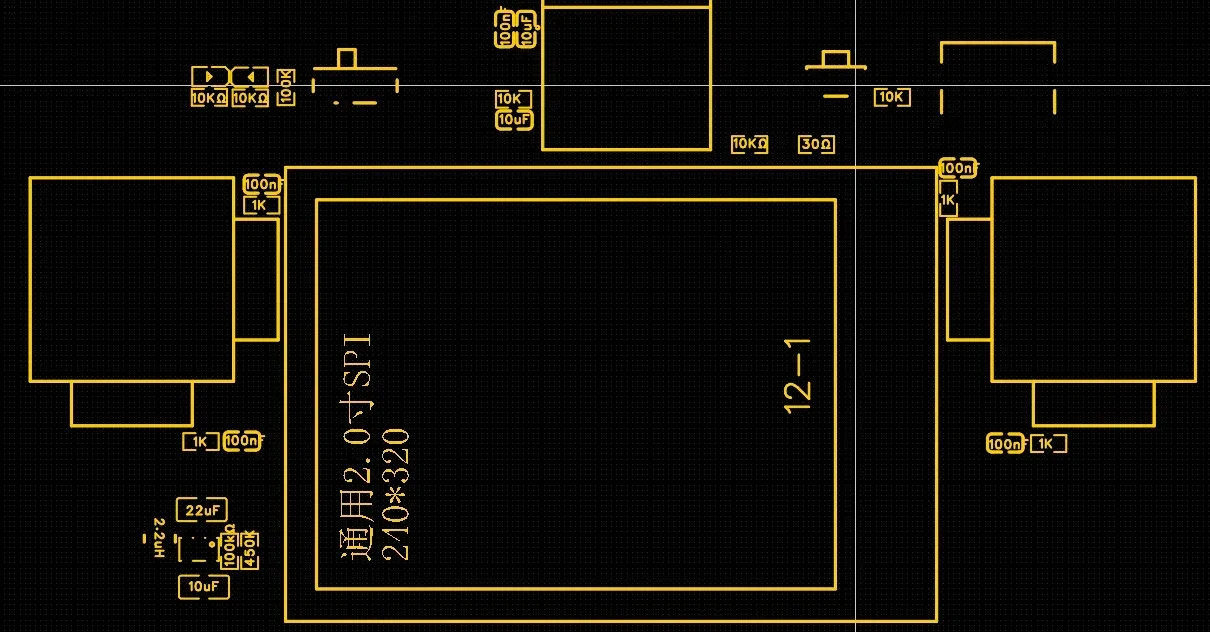
- 对照原理图与贴片图完成焊接,检查器件方向和接口引脚。
- 上电前检查电源与地之间是否短路,以及焊盘是否连锡。
- 安装屏幕、摇杆和功能按键,检查连接及固定情况。
- 确认供电正常后,再连接电脑烧录固件。
4. 编译与烧录
Section titled “4. 编译与烧录”建议使用 ESP-IDF v5.5.3,与当前工程配置保持一致。打开 ESP-IDF 命令行,执行:
git clone https://github.com/jonny-lekaiwu/Tiny-Drone-Controller.gitcd Tiny-Drone-Controlleridf.py set-target esp32c3idf.py buildidf.py -p COMX flash monitor将 COMX 替换为实际串口,例如 COM5。Linux 或 macOS 用户将其替换为对应串口设备路径。串口监视器可使用 Ctrl+] 退出。
本仓库直接使用 idf.py 构建,未提供 build.bat。首次使用串口烧录,写入启动程序、分区表和应用固件;之后通过网页 OTA 更新时,只需上传应用固件。
使用电脑端 Chrome 或 Edge 打开页面,选择「Tiny-Drone Controller」,通过 USB 数据线连接遥控器,点击「选择 COM 口」并选择对应串口,随后自动烧录。完成后重启遥控器。
5. 连接无人机
Section titled “5. 连接无人机”打开无人机和遥控器电源,遥控器将自动扫描名称符合以下模板的热点:
| 无人机类型 | 热点名称模板 | 默认密码 | 控制目标地址 | UDP 控制端口 |
|---|---|---|---|---|
| Tiny-Drone | TINY-DRONE_XXXXXXXXXXXX |
87654321 |
192.168.26.28 |
2390 |
| ESP-Drone | ESP-DRONE_XXXXXXXXXXXX |
12345678 |
192.168.43.42 |
2390 |
XXXXXXXXXXXX 表示 12 位设备后缀。修改热点名称、密码或无人机 IP 后,需要同步调整 main/wifi_task.c 和 main/wifi_task.h。
连接成功后,屏幕会显示收到的兼容图传画面。无人机没有图传功能时,也可以使用摇杆遥控。
6. 摇杆与按键操作
Section titled “6. 摇杆与按键操作”| 控件 | 功能 |
|---|---|
| 油门摇杆纵轴 | 调节油门 |
| 油门摇杆横轴 | 控制偏航,受偏航锁定设置影响 |
| 方向摇杆横轴 | 控制横滚 |
| 方向摇杆纵轴 | 控制俯仰 |
摇杆的左右布局和操作方向取决于安装方式及固件映射,首次使用前请检查。
解锁前,先将油门降到最低。当前固件要求两个摇杆横轴的原始值同时超过 4000,才会从锁定状态解锁。首次复刻时请拆下桨叶,观察屏幕上的原始值或串口日志,确认应向哪个方向拨动摇杆。
同一个功能按键,在不同状态下有以下作用:
| 当前状态 | 操作 | 功能 |
|---|---|---|
| 正常控制 | 单击 | 切换偏航锁定 |
| 正常控制 | 双击 | 切换降落状态,进入该状态时发送降落请求;需无人机固件支持 |
| 正常控制 | 长按 | 进入设置模式 |
| 设置模式 | 单击 | 切换无头模式设置 |
| 设置模式 | 双击 | 切换画面 0° / 180° 旋转 |
| 设置模式 | 拨动方向摇杆 | 调整横滚、俯仰微调值 |
| 设置模式 | 长按 | 保存设置并回到锁定状态 |
| 未连接 | 长按 | 进入屏幕测试 |
| 屏幕测试 | 单击 | 切换测试画面,完成一轮后退出 |
进入设置模式前,请先让无人机落地并确认电机停止。
7. 网页更新固件
Section titled “7. 网页更新固件”- 让遥控器连接到无人机热点。
- 在正常控制状态下长按功能按键进入设置模式,查看屏幕显示的遥控器 IP,也可通过串口日志确认。
- 将电脑或手机连接到同一无人机热点,在浏览器打开
http://遥控器IP/。 - 选择编译生成的
build/drone_control.bin,上传并等待遥控器重启。
不要上传无人机固件、合并烧录镜像、Bootloader 或分区表文件。热点必须允许客户端之间通信;若网页无法访问,请使用串口烧录。
一直显示连接中
确认无人机已开启热点,名称长度及前缀符合模板,密码与遥控器配置一致。建议先只开启一台无人机,并查看串口日志中的扫描和连接信息。
已连接,但无法控制无人机
先检查遥控器是否解锁、油门映射是否正确,再核对控制目标 IP 和端口。若连接正常但无人机仍无响应,继续检查无人机端的控制协议和飞控状态。
能遥控,但没有图传画面
确认无人机具备摄像头并开启兼容图传,图像发送到遥控器当前 IP 的 UDP 5000 端口。原版或其他版本 ESP-Drone 不一定支持本项目的图传协议。
屏幕不亮、花屏或颜色异常
检查屏幕供电、背光电路、SPI 接线及 ST7789 型号配置。未连接时长按功能按键进入屏幕测试,观察纯色与测试图案是否正常。
摇杆方向反了,或回中后仍有偏移
重新上电并保持摇杆在初始位置,检查 ADC 通道和方向反转配置。可在设置模式中调整横滚、俯仰微调;若原始采样值异常,应先检查接线与摇杆器件。
电压显示为 ---V,或不显示高度
屏幕上的电压是无人机电池电压,需要无人机持续回传数据。显示为 ---V 时,检查无人机端是否支持并发送电压遥测。高度、定高状态和飞行模式则需要扩展遥测固件支持。
网页更新失败
检查电脑或手机是否与遥控器处于同一热点,地址是否为遥控器 IP,以及固件文件是否正确。若连接中断或更新持续失败,改用串口烧录恢复。